摘要:千寻位置联合合作伙伴,经过大量飞行实践及实际项目,充分验证了千巡翼X1四旋翼无人机免像控作业的超强能力。
利用无人机进行航空摄影测量,已成为测绘外业生产的主要方式,不仅方便,更可快速获得成果。近年来,凭借快速高效、机动灵活、安全可靠、低成本等诸多优势,小型多旋翼无人机逐渐成为一些航测项目作业的新利器。
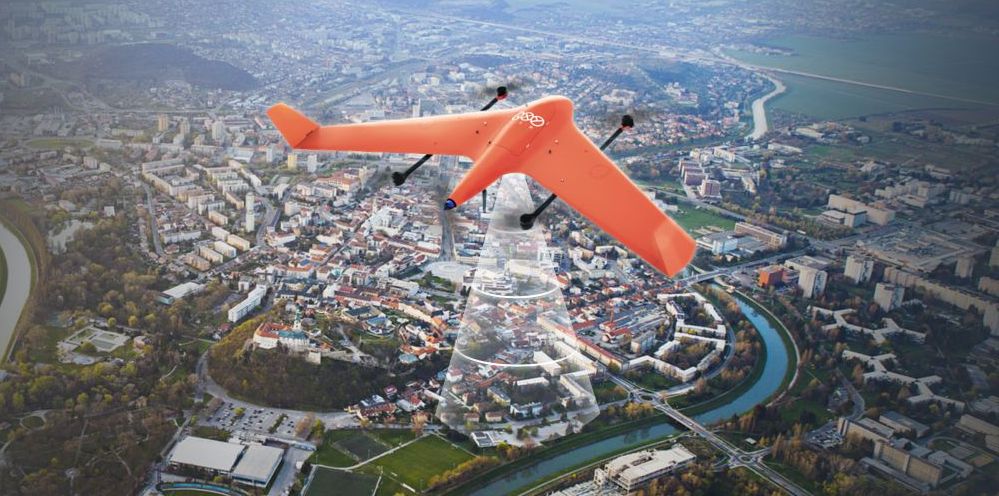
千巡翼X1四旋翼无人机是一款新推出的小型多旋翼高精度航测无人机,集成了千寻位置高精度定位能力,支持实时厘米级定位,同时支持免基站PPK后差分解算,可高效率、高精度的进行航测项目作业。
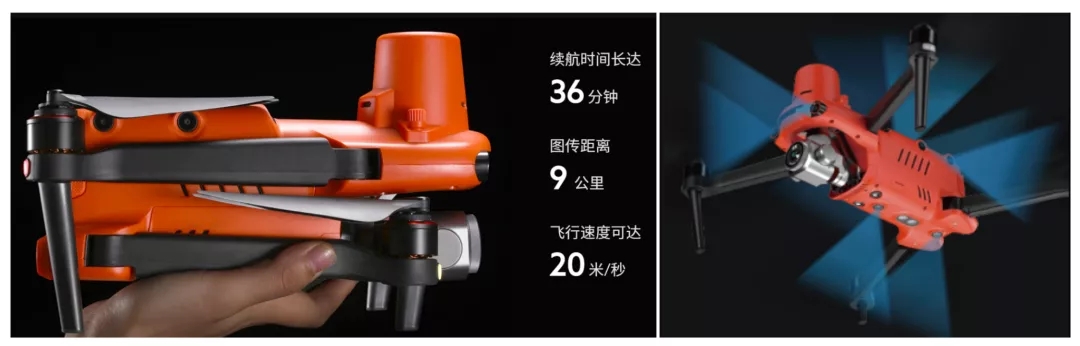
千巡翼X1采用折叠式机身设计,小巧轻便,方便作业携带,标配1英寸CMOS、2000万像素相机,拥有清晰的成图效果以及强大的光线感知能力。同时续航时间可达36分钟,飞行速度可达20m/s,拥有9公里的超长图传距离;并且采用6向双目720° 全向避障设计,拥有全向“观测”障碍物能力,飞行更安全。
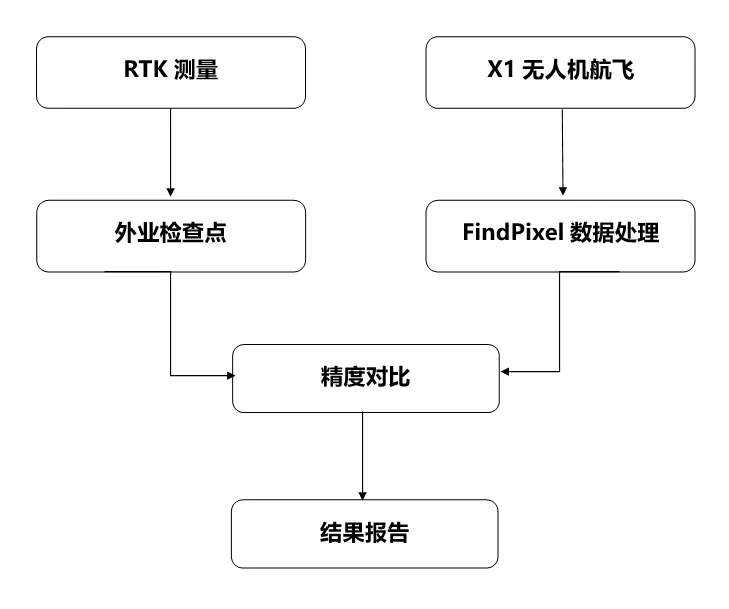
千寻位置联合合作伙伴,经过大量飞行实践及实际项目,充分验证了千巡翼X1四旋翼无人机免像控作业的超强能力。免像控精度验证方法如下:
以下分别是倾斜摄影以及正射航拍两种方式飞行的案例,验证其免像控作业精度。
倾斜免像控案例
测区概况
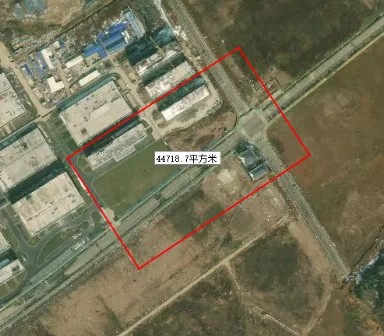
测区范围示意
外业航飞

航线设计参数表
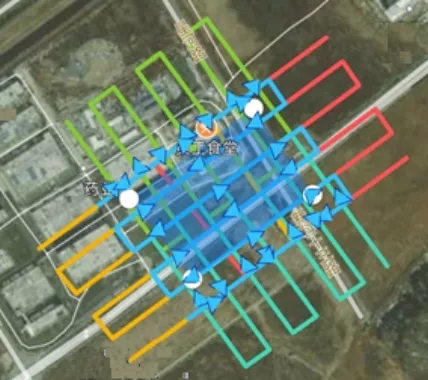
航线规划图
内业处理
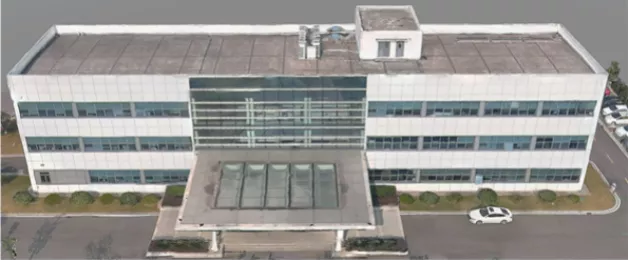
模型效果图
精度验证
正射免像控案例
测区概况
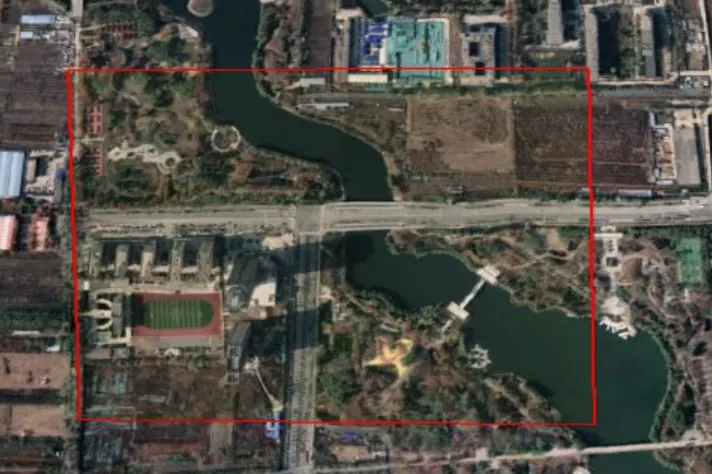
测区卫星图
外业航飞
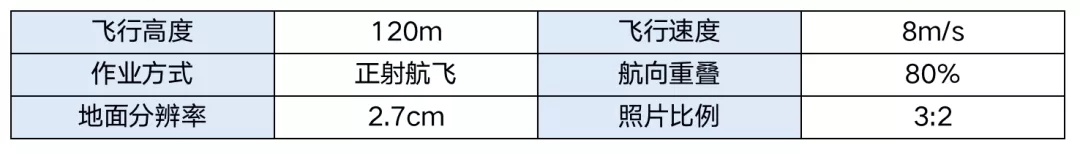
飞行参数表
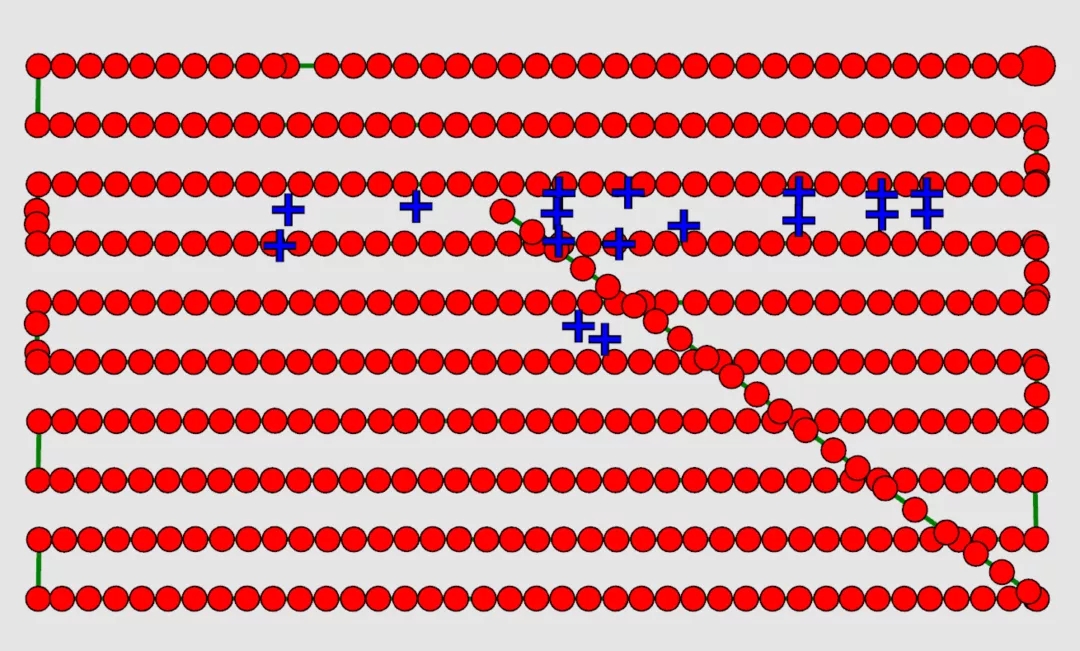
航线及检查点分布示意图
内业处理
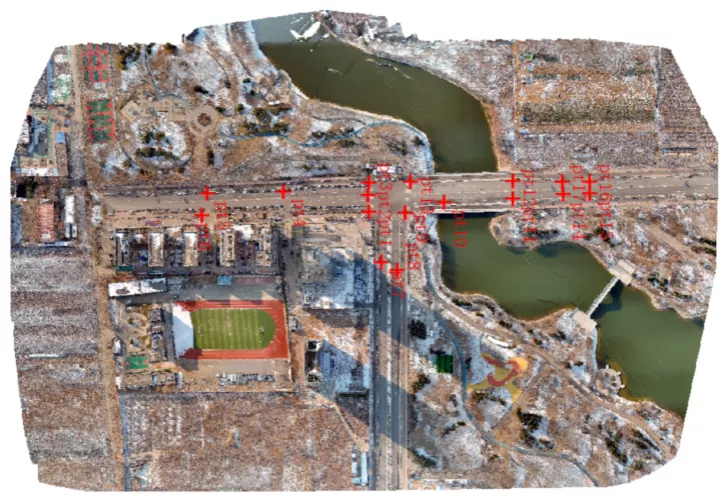
测区DOM及检查点分布
精度验证
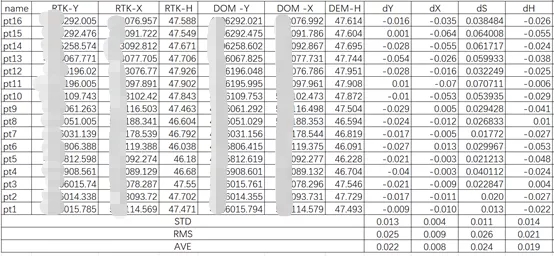
检查点误差统计表
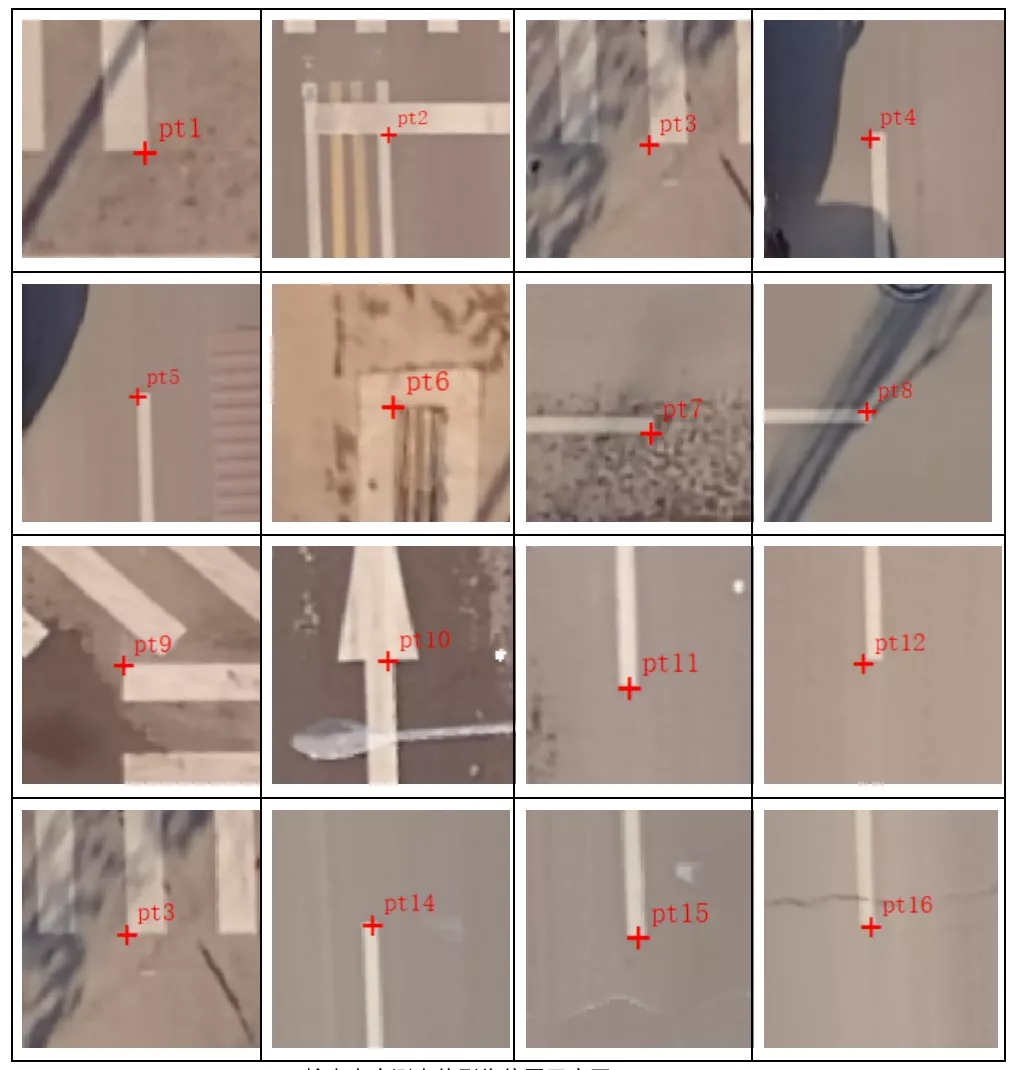
检查点实测点位影像位置示意图
总结
千巡翼X1无人机进行航测项目作业,可提供正射航飞及倾斜航飞等多种飞行方式,续航时间可达36分钟,配合国家北斗地基增强系统“全国一张网”、自主研发的定位算法及大规模互联网服务播发平台所提供的高精度位置服务,千巡翼X1无人机可实现真正的高精度免像控作业,大大提升航测项目作业效率及效果。


© 2014-现在qxwz.com版权所有 | 沪ICP备15042368号-1 | 沪公网安备31011002002763号 | 网站等级保护第三级备案认证 3131000013126-18001
经营许可证编号 沪B2-20160127 | 统一社会信用代码 91310110351154941K